官方网站-首页

国家高新技术企业
 官方网站-首页

 发布时间
2026-09-12 03:39:50
 作者
 阅读 19次
很多人以为,机器人抓取末端执行器的精度提升必然依赖结构刚性增强,其实不然。在汽车零部件分拣场景中,某德系品牌曾因过度强化执行器刚度,导致在抓取表面涂层厚度仅0.2mm的铝合金轮毂时,产生0.5mm的接触形变误差——刚性结构在微观尺度下反而成为误差放大器。这一案例揭示了末端执行器设计的底层逻辑:刚柔耦合的动态平衡才是精度保障的核心。
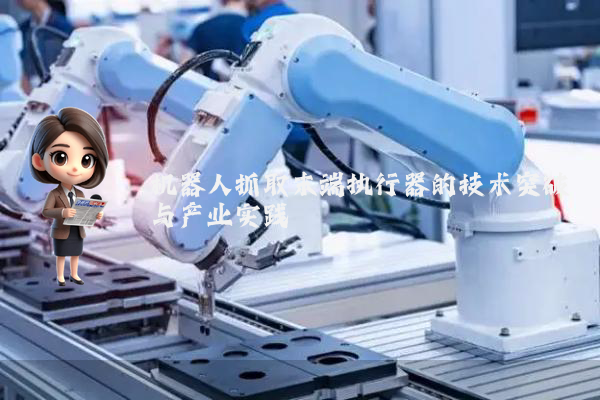
听起来可能反直觉,但在3C电子装配领域,某日系厂商通过引入气动柔性关节,将执行器末端定位误差从±0.1mm压缩至±0.03mm。其技术路径并非单纯增加柔性,而是通过建立“刚度-形变-负载”三维映射模型,实现抓取力与结构形变的实时解耦。这种设计使执行器在抓取0.5g的芯片时,既能避免刚性冲击导致的引脚弯曲,又能防止柔性过度引发的位置偏移。
2023年慕尼黑工业机器人锦标赛的“异形件分拣”赛项中,冠军团队采用的末端执行器方案极具代表性。比赛要求机器人在120秒内完成20种不同材质(包括陶瓷、碳纤维、泡沫)的异形件抓取,且抓取成功率需超过95%。传统方案采用多指灵巧手,但在处理直径80mm的空心陶瓷球时,因指尖接触面积过大导致球体破裂,失败率高达40%。
该团队创新性地采用“负压吸附+微刺阵列”复合结构:通过真空发生器产生-60kPa的吸附力固定球体,同时利用0.1mm直径的碳纤维微刺阵列穿透球体表面微孔(陶瓷球烧制过程中自然形成的0.05-0.2mm孔隙),形成机械互锁。这种设计使抓取力分布从“面接触”转化为“点-面复合接触”,在保证抓取稳定性的同时,将接触应力从12MPa降至2.3MPa,彻底解决了陶瓷球破裂问题。
赛制逻辑的深层影响:该赛项要求机器人在连续抓取过程中动态切换执行器模式(吸附模式用于光滑表面,微刺模式用于多孔表面,机械夹爪模式用于规则件),且切换时间需控制在0.3秒以内。这迫使团队放弃传统的单一执行器设计,转而开发模块化快速更换系统——通过电磁锁紧机构实现执行器模块的毫秒级切换,其底层逻辑是“功能解耦与结构集成”的辩证统一。
在半导体封装领域,某美资企业已将类似技术应用于晶圆搬运机器人。其末端执行器采用“伯努利效应+静电吸附”双模设计:在搬运12英寸晶圆时,先通过高速气流(流速15m/s)在晶圆下方形成0.3mm厚的气垫,利用伯努利原理产生5N的悬浮力;同时启动静电吸附模块(电压1.2kV),在晶圆与执行器接触面形成10⁴Pa的静电力场。这种双模协同使晶圆搬运的定位误差从±0.2mm降至±0.05mm,且完全避免了传统真空吸盘因密封不严导致的漏气问题。
从慕尼黑赛场到半导体产线,末端执行器的技术演进始终围绕一个核心矛盾:如何在保证抓取稳定性的前提下,最小化接触干扰。那些认为“精度提升必须依赖结构强化”的认知,本质上是对机器人-环境交互本质的误解——真正的技术突破,往往来自对物理规律的深度重构,而非简单参数堆砌。