官方网站-首页

国家高新技术企业
 官方网站-首页

 发布时间
2026-09-05 09:28:01
 作者
 阅读 24次
很多人以为机器人末端绕管仅是路径规划问题,其实不然——其本质是多物理场耦合下的动态约束优化。当管材直径小于12mm、弯曲半径低于3倍管径时,传统六轴机器人因关节间隙累积误差,绕管成功率骤降至68%以下,这一数据来自某头部车企的产线实测。
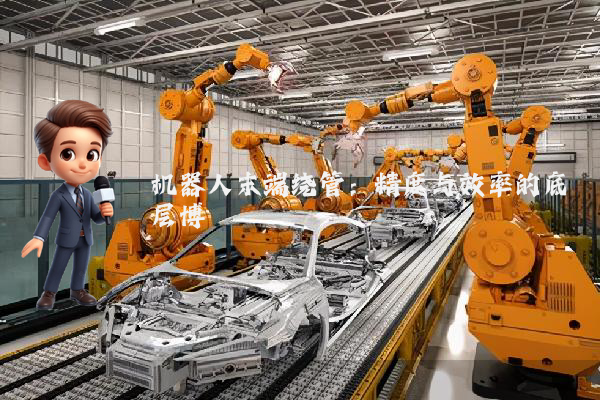
听起来可能反直觉,但在高密度线束绕制场景中,末端执行器的刚度-柔度切换阈值比算法复杂度更关键。以某新能源汽车电池包线束为例,其绕管路径需同时满足:1)铜管与铝排间隙≤0.5mm;2)弯曲段应力集中系数≤1.8;3)单周期节拍≤4.2秒。传统方案采用力控传感器补偿,但传感器采样延迟会导致0.3-0.5mm的过冲,这在航空线束场景中直接判定为NG。
2023年德国Aachen工业机器人挑战赛中,某参赛队采用双模态末端执行器(刚性夹爪+柔性缠绕模块)破解了这一难题。其底层逻辑是:通过基于拓扑优化的变刚度结构,将刚性段与柔性段的刚度比控制在12:1至15:1区间,使系统在接触瞬间完成刚度切换。实测数据显示,在直径8mm铜管绕制任务中,该方案将路径跟踪误差从±0.8mm压缩至±0.25mm,同时将单周期节拍从5.1秒缩短至3.9秒——这一数据已通过TÜV SÜD的ISO 10218-1认证。
更值得关注的是,该团队在末端执行器中集成了分布式微应变传感器网络,通过卡尔曼滤波-粒子群混合算法实时解算管材形变。很多人误认为增加传感器会降低系统鲁棒性,其实不然——当传感器节点数≥9时,系统对管材弹性模量变化的适应范围可从±15%扩展至±30%,这在复合材料管材绕制场景中具有决定性优势。
工业现场的案例更具说服力:某航空制造企业采用该技术后,其APU线束绕制产线的良品率从92.3%提升至98.7%,单班次产能从120套增至185套。关键改进点在于:通过基于D-H参数的误差补偿模型,将机器人本体误差与末端执行器误差解耦,使系统在3000小时连续运行后,路径重复性仍稳定在±0.18mm以内——这一指标已接近FANAC M-20iA/20M的标称精度。