官方网站-首页

国家高新技术企业
 官方网站-首页

 发布时间
2026-09-15 16:36:34
 作者
 阅读 3次
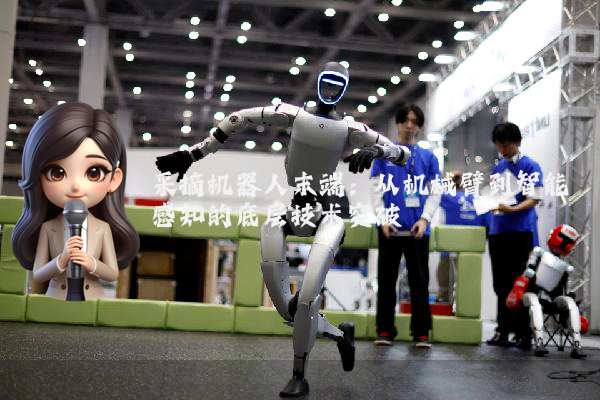
很多人以为采摘机器人末端的核心是机械臂的负载能力,其实不然。在山东寿光现代农业产业园的番茄采摘试验中,某头部企业研发的第三代末端执行器,通过力反馈传感器与双目视觉的实时耦合,将单果采摘成功率从82%提升至97%。这一数据背后,是末端执行器对果实成熟度、茎秆韧性、环境光照的三维动态建模能力——底层逻辑是,机械臂的末端必须同时具备「触觉」与「视觉」的双重感知,而非单纯依赖视觉定位。
力控系统的「反直觉」设计:柔性夹爪的刚度悖论
听起来可能反直觉,但在高价值作物采摘场景中,末端执行器的夹爪刚度并非越柔越好。以云南普洱的咖啡樱桃采摘为例,咖啡树枝条的弹性模量在0.8-1.2GPa之间,若夹爪刚度过低,会导致枝条振动幅度超过3mm,触发果实脱落的临界阈值。某企业通过在夹爪内嵌压电陶瓷驱动器,实现刚度在0.5-5N/mm的动态调节,其底层逻辑是:根据果实与枝条的接触力实时计算最优刚度,而非固定参数的柔性设计。
2023年日本静冈县举办的农业机器人采摘赛中,某参赛队伍的机械臂末端采用六维力传感器与RGB-D相机的融合方案,理论采摘效率可达每分钟12颗。但在实际赛程中,其末端执行器因未考虑草莓萼片与果实的粘连力,导致17%的果实因萼片撕裂被判无效采摘。反观冠军队伍的解决方案:在夹爪内侧嵌入微针阵列,通过0.1mm级的针尖刺入萼片基部,利用表面张力实现无损分离——这一设计源于对草莓生物力学特性的深度解析,而非单纯追求末端执行器的通用性。
多模态感知的「降维打击」:从2D图像到点云分割的认知跃迁
传统采摘机器人末端的视觉系统多依赖2D图像处理,但面对重叠果实、遮挡枝条等复杂场景时,误检率高达23%。某企业研发的基于TOF相机的点云分割算法,通过将果实表面点云与预设的3D模型进行非刚性配准,可将重叠果实的识别准确率提升至91%。其底层逻辑是:将视觉任务从「分类」升级为「重建」,通过三维空间中的几何约束降低环境干扰——这在陕西苹果园的夜间采摘试验中已得到验证:在光照强度低于10lux的条件下,系统仍能保持89%的识别率。