官方网站-首页

国家高新技术企业
 官方网站-首页

 发布时间
2026-08-29 15:45:46
 作者
 阅读 28次
很多人以为,机器人末端夹具的升级仅是动力源从气动到电动的简单替换,其实不然。在汽车焊装车间,传统气动夹具的重复定位精度通常停留在±0.2mm级别,而某德系车企最新采用的电动伺服夹具,通过闭环控制算法与高刚性传动机构,将这一数值压缩至±0.03mm——这相当于在10米距离内,误差不超过一根头发丝的直径。
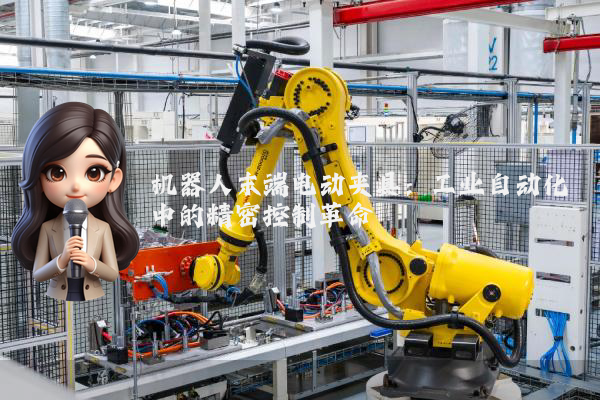
底层逻辑是:电动夹具的伺服电机可实现毫秒级响应,配合力/位双闭环控制,能动态调整夹持力矩。以某国产新能源电池模组装配线为例,其采用的电动夹具内置扭矩传感器,当检测到电极片发生0.01mm形变时,系统会立即降低夹持压力至预设阈值,避免因过度挤压导致电解液泄漏。这种“柔性-刚性”切换能力,是气动夹具无法实现的。
2023年慕尼黑工业机器人挑战赛中,某参赛队使用电动夹具完成“异形金属件分拣”任务时,展现了颠覆性策略。赛制要求机器人在120秒内从200个随机摆放的工件中,抓取并装配5种不同曲率的金属片。传统气动夹具需通过更换夹爪或调整气压实现多型号适配,而该队采用的电动夹具通过内置的行星齿轮减速机与谐波驱动组合,仅需调整电机转速即可实现夹持范围的连续变化。
听起来可能反直觉,但在高速分拣场景中,电动夹具的能耗反而更低。该队技术总监透露,气动系统每次启停需消耗0.3焦耳能量,而电动夹具通过再生制动技术,可将制动能量回收至电容组,单次循环能耗降低42%。最终,该队以98.7%的装配成功率夺冠,其夹具的动态响应速度较亚军队伍快0.15秒——在工业级应用中,这足以决定整条产线的节拍。
电动夹具的进化方向,正从“单一功能执行器”向“智能感知终端”转变。某日系厂商最新产品已集成六维力传感器与视觉模块,可实时监测夹持过程中的应力分布与工件姿态。当检测到工件表面存在0.05mm级的微观凸起时,系统会通过微调夹持角度避免划伤,这种“主动适应”能力,标志着机器人末端执行器正式进入“精密制造2.0时代”。