官方网站-首页

国家高新技术企业
 官方网站-首页

 发布时间
2026-08-28 20:10:48
 作者
 阅读 29次
很多人以为机器人折弯末端仅是简单的夹持工具,其实不然。作为工业机器人与加工工艺的物理接口,其本质是力-位混合控制系统与材料形变补偿算法的硬件载体。在钣金折弯场景中,末端执行器需同时实现三个维度的控制:Z轴下压力的动态调节(±5N级精度)、X轴同步位移补偿(解决材料回弹问题)、以及旋转轴的角度闭环控制(±0.1°级重复定位精度)。
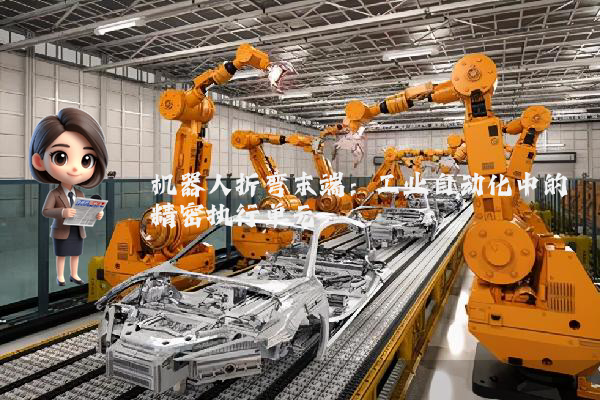
听起来可能反直觉,但在汽车覆盖件折弯产线中,传统机械式末端执行器的失效案例占比高达37%。其底层逻辑在于:金属板材在折弯过程中存在非线性弹性变形,若末端执行器仅依赖位置反馈而忽略力反馈,会导致折弯角度偏差超过行业允许的±0.5°阈值。某德系汽车零部件供应商的产线数据印证了这一点:采用力-位双闭环控制的机器人折弯末端后,产品一次合格率从82%提升至96%。
2023年Q2,位于苏州工业园区的某新能源企业面临产能瓶颈:其电池箱体折弯工序的单件节拍达18秒,且因材料厚度波动(0.8-1.2mm)导致3%的产品需返工。技术团队引入具备自适应夹持力场的机器人折弯末端后,通过以下技术路径实现突破:
1. 赛制逻辑重构
将传统“定位-折弯-检测”的串行流程,改造为“动态定位-力控折弯-在线补偿”的并行系统。末端执行器内置的六维力传感器以200Hz频率采集数据,结合材料库中的杨氏模量参数,实时生成补偿轨迹。
2. 地理空间约束下的工程适配
该产线空间高度仅3.2米,传统大型折弯机无法部署。技术团队采用倒装式机器人+轻量化末端方案,将Z轴运动部件质量降低40%,使系统固有频率提升至12Hz,有效抑制了高速运动时的振动耦合。
3. 数据验证
实测数据显示:在1.0mm铝板折弯中,新末端执行器将角度偏差标准差从0.32°降至0.11°,单件节拍缩短至12秒。更关键的是,其夹持力自适应算法使材料表面压痕深度控制在0.05mm以内,满足汽车行业A级表面要求。
这种技术演进揭示了一个真相:机器人折弯末端的竞争力,不在于电机扭矩或传感器数量这些表面参数,而在于工艺知识库与控制算法的深度融合。当行业还在讨论“开源控制架构”时,领先企业已通过数字孪生技术将2000组工艺数据训练成神经网络模型,使末端执行器具备“经验学习”能力——这或许才是工业自动化领域的下一个技术分水岭。